
01
Humanoids
- Mobile Manipulation
- Whole-body Manipulation
About
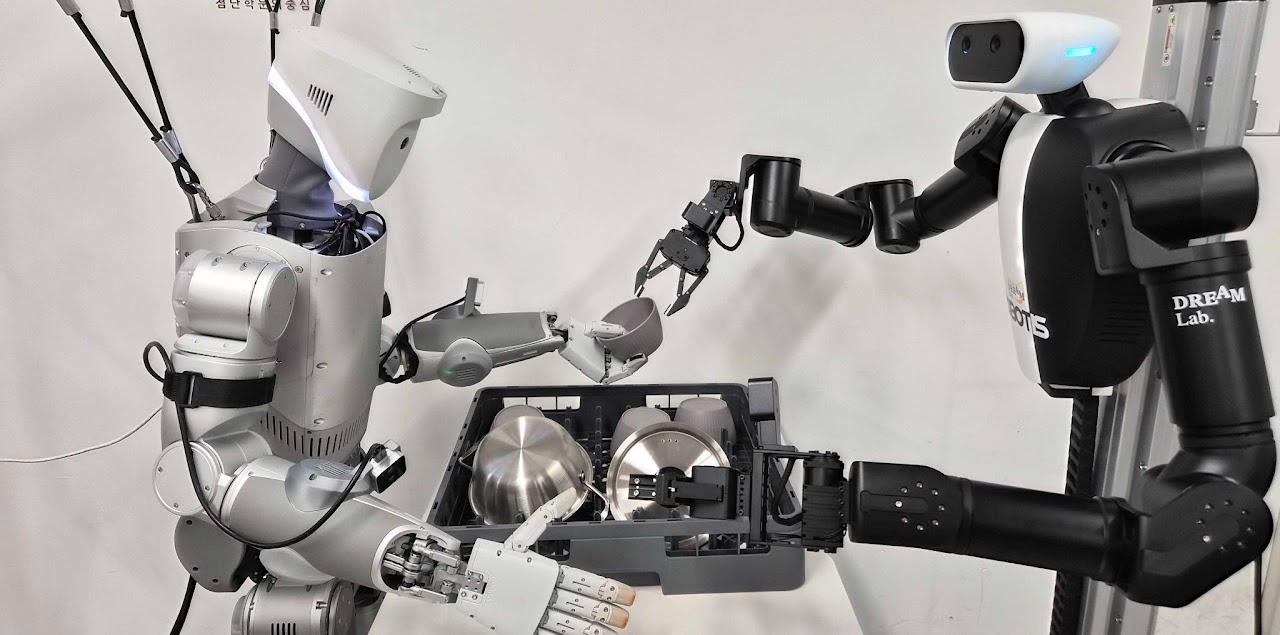
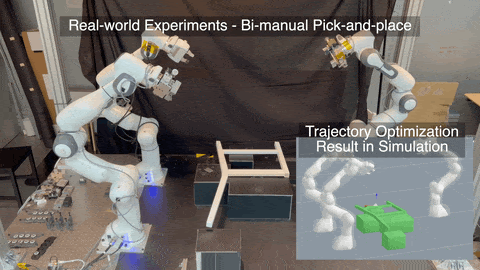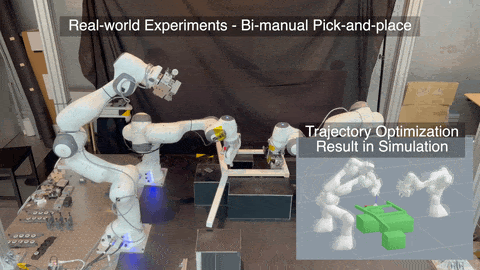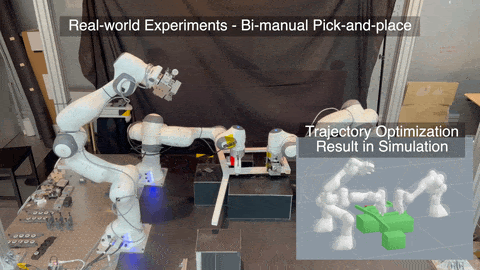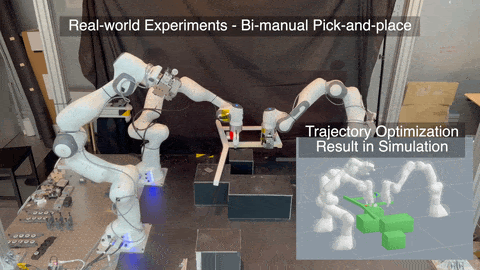
우리 연구실은 동적 로봇 시스템과 자율 조작에 대해 연구합니다. 로봇 팔을 활용한 작업을 중심으로, 바퀴형 로봇, 휴머노이드 등 다양한 이동형 플랫폼과 로봇 팔을 결합한 이동형 조작 시스템 연구를 진행합니다.
특히, 이러한 플랫폼을 활용하여 기존의 정적 물체 조작 뿐만 아니라 식탁 닦기, 유연체 조립 등 다양한 동적 상황에도 대응할 수 있도록 강화학습, 모방학습을 포함한 다양한 연구를 수행하고 있습니다.
이러한 연구를 뒷받침하기 위해, 효율적인 데이터 수집 방법 및 최적의 범용 하드웨어에 대한 고민도 진행하고 있습니다.
키워드Robots, Artificial Intelligence, Physical AI, Embodied AI, Digital Twin, Manipulation, Autonomous System, Mobile Manipulator, AI Robots
Research
01
02
News
Publications
Media

DREAM Lab.
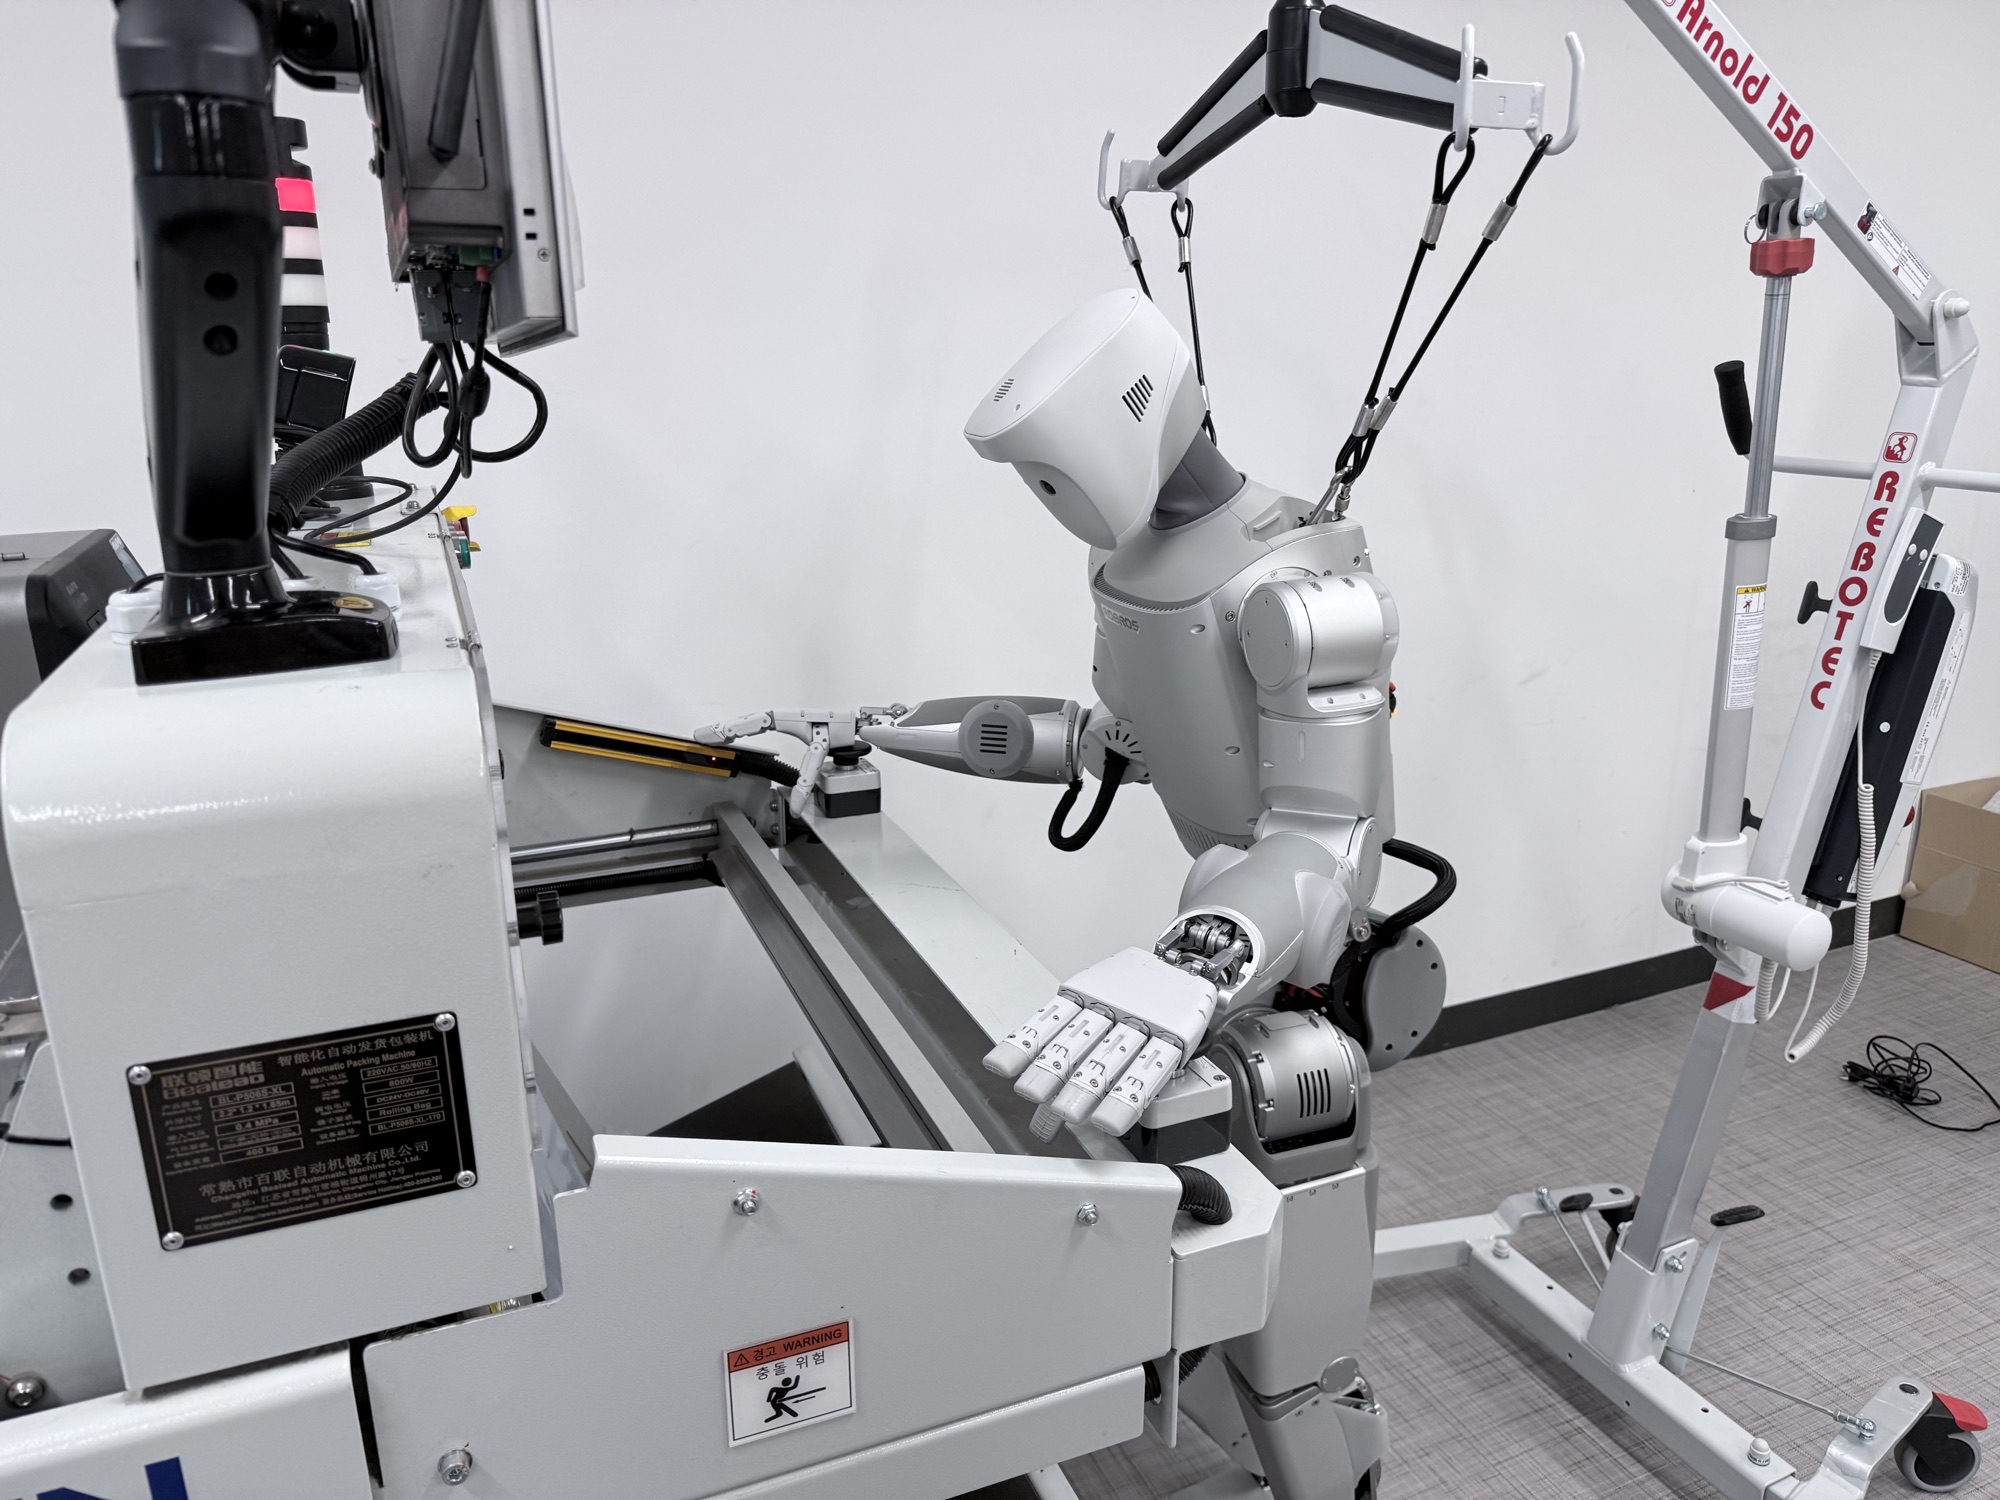
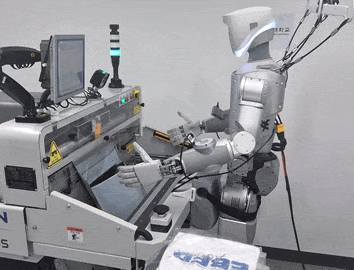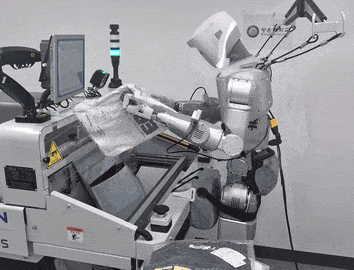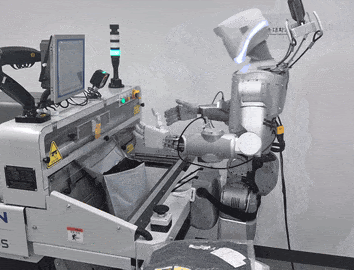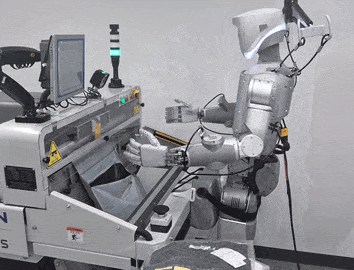
휴머노이드 로봇이 택배 포장 공정을 수행하는 DREAM Lab.의 Physical AI 연구 영상입니다.

포장도 뚝딱…잠 없는 물류센터 ‘인턴’
KBS 9시 뉴스 · 2026.04.10
야간근로부터 투입…현장 배치 앞두고 훈련 한창인 로봇들
TV조선 뉴스7

실사용자 인터뷰 EP.1 | 광운대학교
ROBROS

포장도 뚝딱…잠 없는 물류센터 ‘인턴’
KBS · 2026.04.10

포장도 뚝딱…잠 없는 물류센터 ‘인턴’
KBS · 2026.04.11

택배 포장·분류 작업 로봇이? 물류업계, 본격 ‘AI 로봇’ 도입
KNN 뉴스

프로미스나인 채영이 공대에 가면 생기는 일! [성수기 EP.20]
MUSINSA TV