
Publications
논문
연구실 구성원이 참여한 논문입니다. 굵게 표시된 이름은 DREAM Lab. 구성원입니다.
2026
Connectivity-Aware Representations for Constrained Motion Planning via Multi-Scale Contrastive Learning
2025
2024
2023
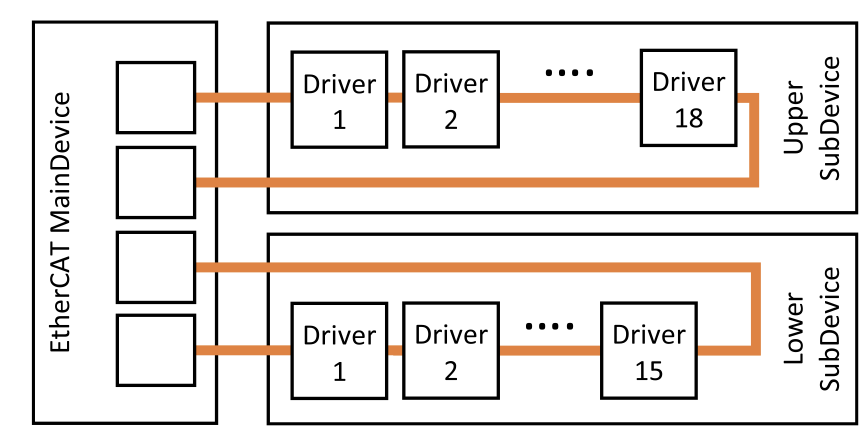
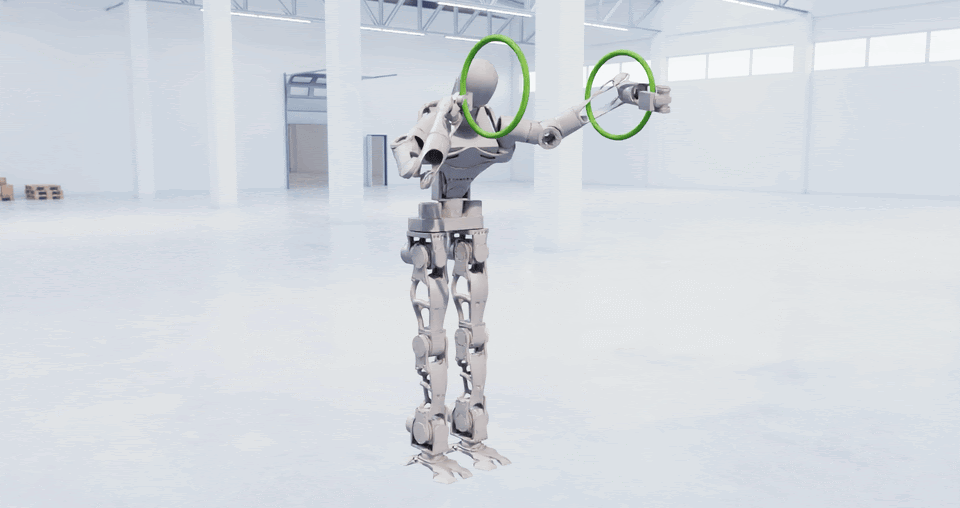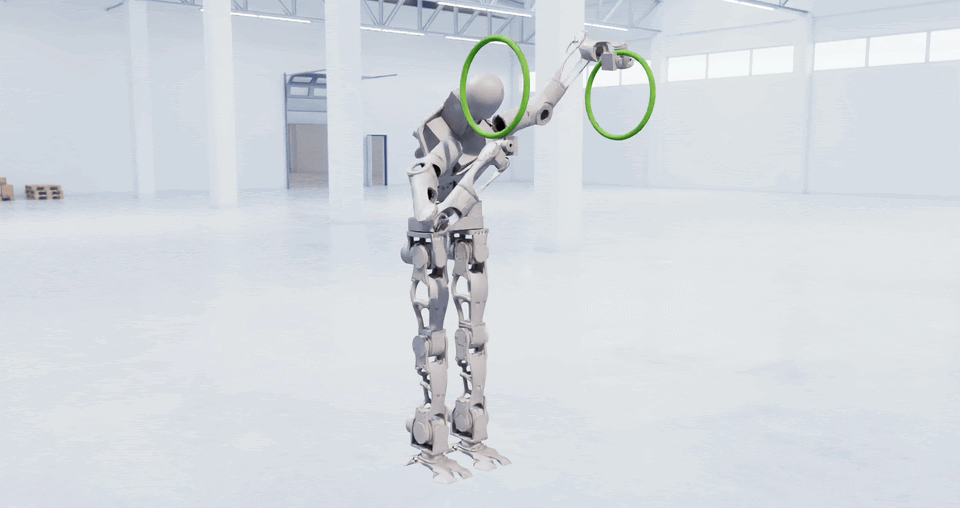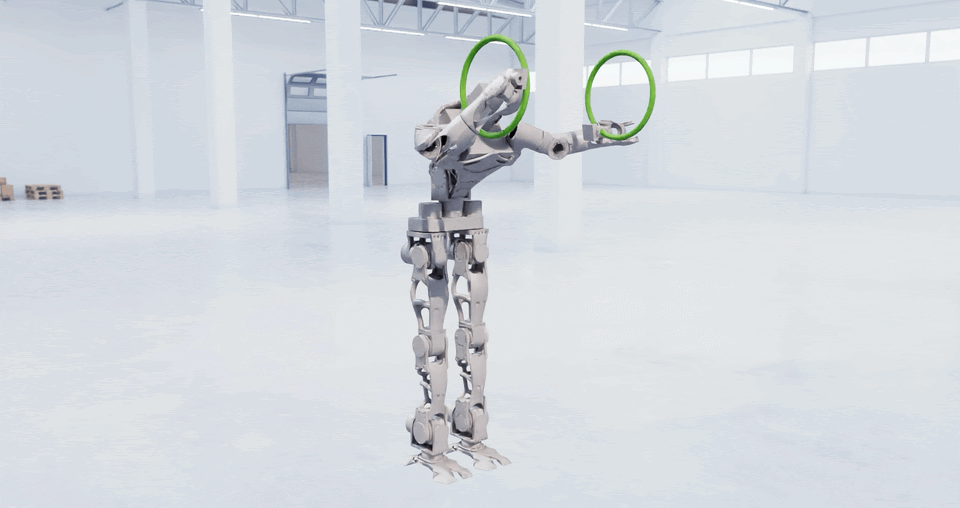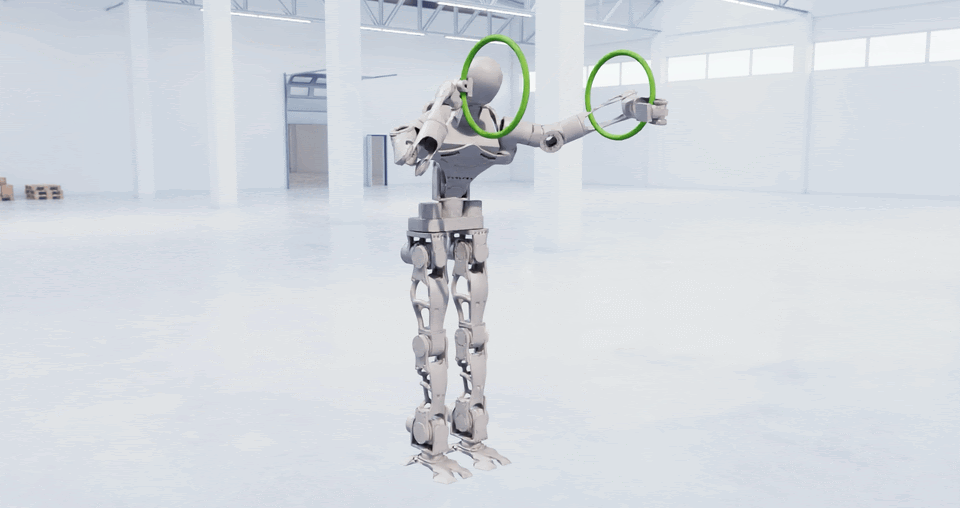
Dual-Channel EtherCAT Control System for 33-DOF Humanoid Robot TOCABI
2022
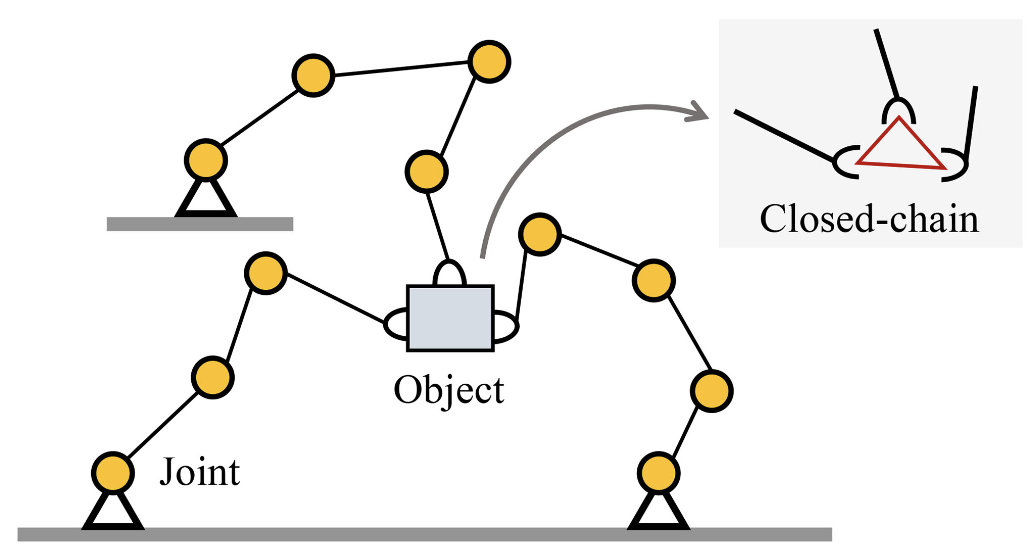
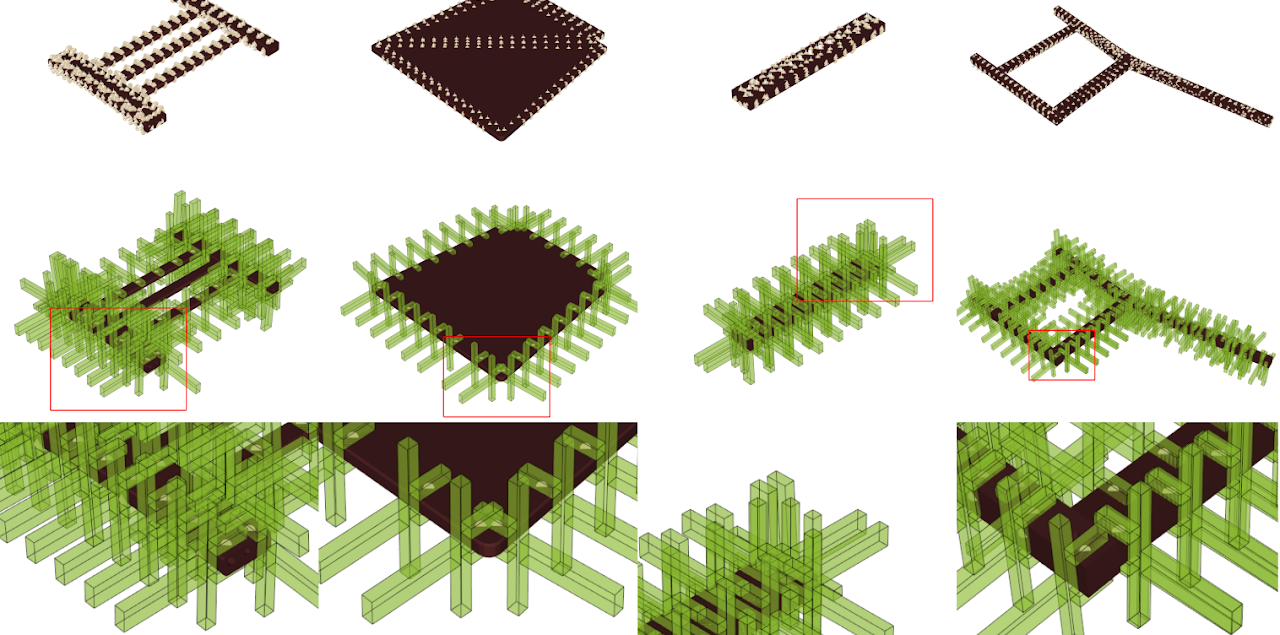
Motion Planning for Closed-Chain Constraints Based on Probabilistic Roadmap With Improved Connectivity
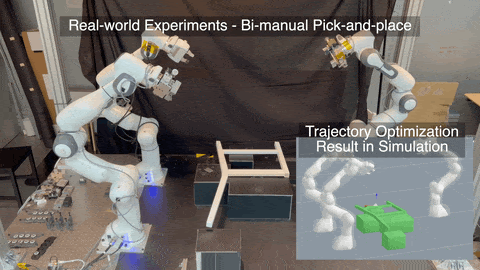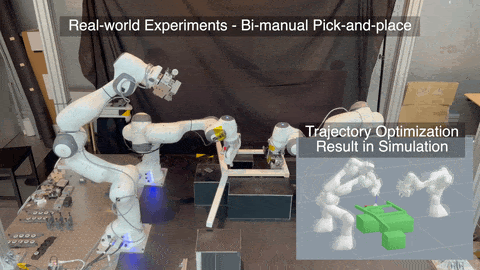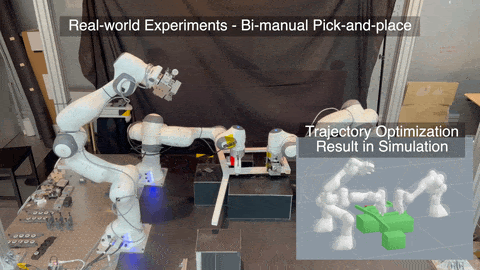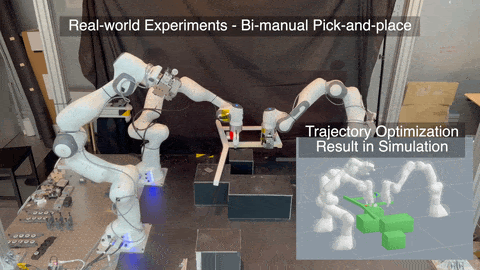
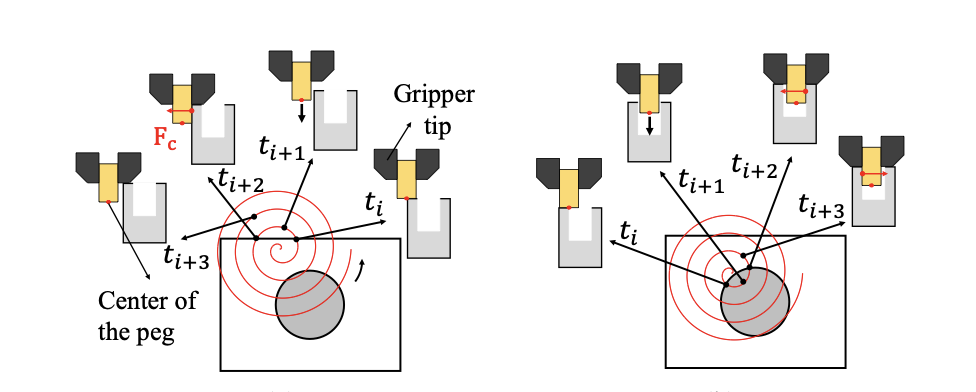
Contact State Estimation for Peg-in-Hole Assembly Using Gaussian Mixture Model
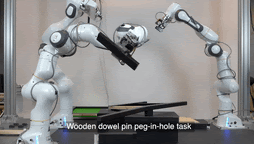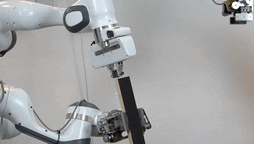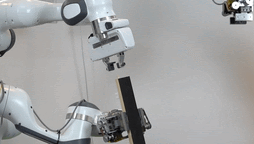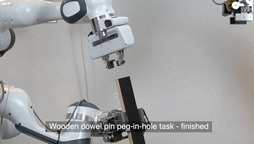
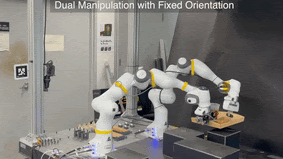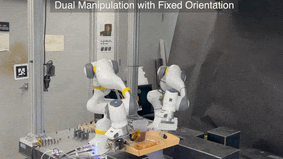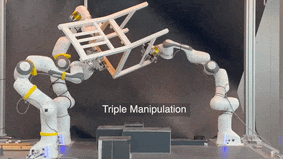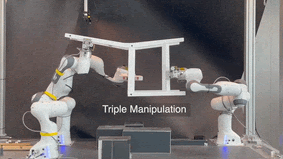
Robotic furniture assembly: task abstraction, motion planning, and control
2020
2019
Continuous Task Transition Approach for Robot Controller Based on Hierarchical Quadratic Programming
검색 결과가 없습니다.